


quarta-feira, 30 de maio de 2012

Esquema de funcionamento do Mecabot
O esquema de funcionamento do Mecabot é dividido em três partes, uma para o modo autônomo, uma para o modo manual e outra para a comunicação. Abaixo seguem os fluxogramas do esquema de funcionamento.

Fluxograma modo autônomo
Clique aqui para ampliar a imagem.
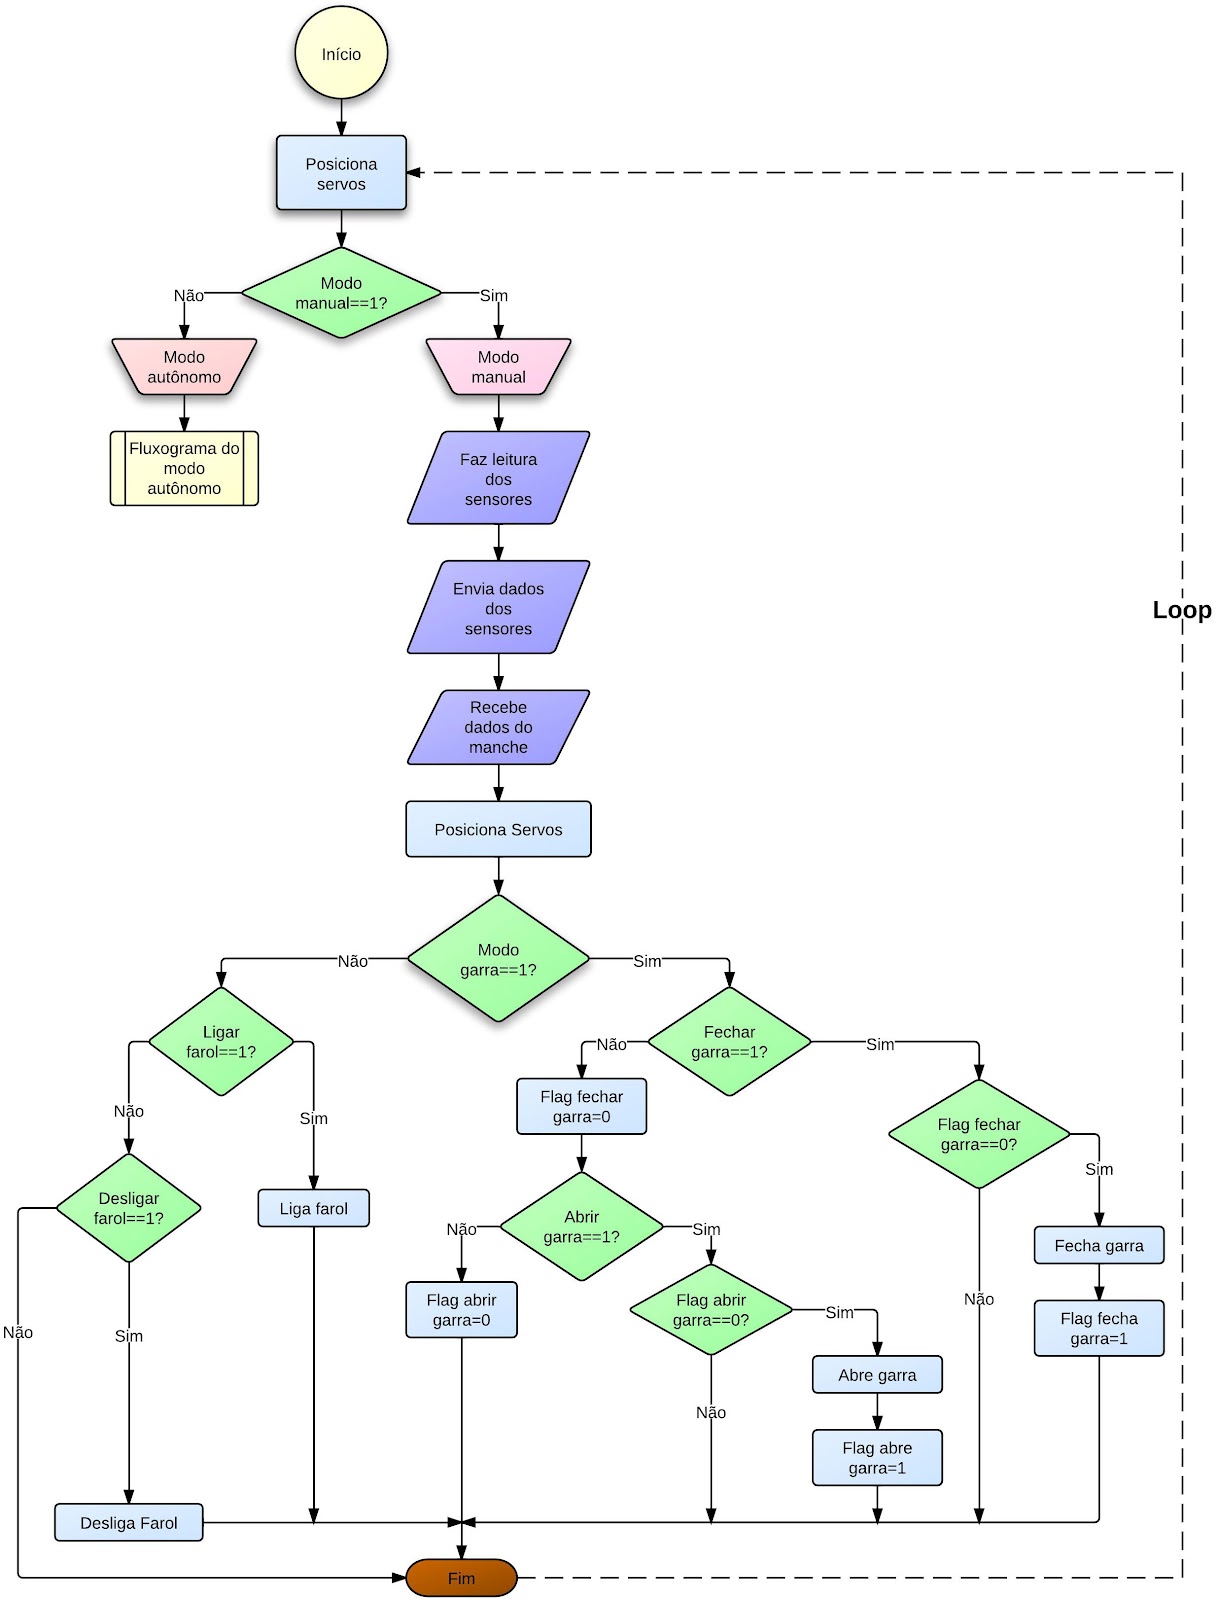
Fluxograma modo manual
Clique aqui para ampliar a imagem.

Fluxograma da comunicação
Clique aqui para ampliar a imagem.

quarta-feira, 23 de maio de 2012
Software Mecabotcontroller
O Mecabotcontroller é o ambiente de interação entre homem-máquina (IHM), onde é possível visualizar as imagens captadas pela câmera e dados de sensores em tempo real, respeitando a *deadline da aplicação.
O Mecabotcontroller, foi desenvolvido a partir do software Microsoft Visual Basic, baseada na linguagem de programação Basic. A estrutura de programação, assim como o Java, incorpora os conceitos de orientação a objetos, consistindo na combinação de janelas, ícones, botões e menus. Abaixo segue o link para download do software.
 |
| Software Mecabotcontroller |
Código-fonte dos sensores (Arduíno): Download
Biblioteca do sensor DHT22 (Umidade/Temperatura): Download
_______________________________________________________________
*Deadline: fim de determinada função que está em execução.
_______________________________________________________________
*Deadline: fim de determinada função que está em execução.
sexta-feira, 11 de maio de 2012
Testes dos sensores
No dia 10/05 realizamos os testes com os sensores que o Mecabot possuirá. Entre eles os de temperatura, humidade, GLP, metano e monóxido de carbono (CO). Montamos um código para receber os valores dos sensores por meio das entradas analógicas e imprimi-los via serial monitor do arduino.


domingo, 29 de abril de 2012
Controlando Servos com o Joystick (Manche)
No dia 27/04 fizemos a “engenharia reversa” no manche. Retiramos completamente todos os circuitos e fios que tínhamos deixado na primeira ação. Identificamos mau contato em alguns pontos e identificamos que a ligação da pinagem dos potenciômetros não estava de acordo com o que queríamos. Como solução refazemos a ligação entre os potenciômetros de acordo com a lógica que havíamos desenvolvido para receber os dados do potenciômetros através das portas analógicas do Arduino.

Como mostram nas fotos abaixo, substituímos os fios flexíveis por fios de cabo coaxial. Montamos o Circuito em protoboard para controlar três pequenos sistemas (representados pelos servos).


No vídeo abaixo é mostrado o funcionamento do manche e a resposta dos servos.
quinta-feira, 19 de abril de 2012
2° DIA NO NMA (19/04/12)
No dia 19/04 nos reunimos para desenvolver as peças para adaptação entre os motores e a roda.
 |
| Esboço 3D da peça. |
Decidimos usar como material para a confecção das peças o Nylon*. Esse material foi usado de fato pelas suas boas propriedades físicas e químicas, como por exemplo, baixo peso específico, sua facilidade de usinagem e boa resistência ao desgaste.
Queremos agradecer ao técnico do laboratório Jadson Sampaio pela sua ajuda na confecção das peças.
___________________________________________________

Medição da peça para torneamento.


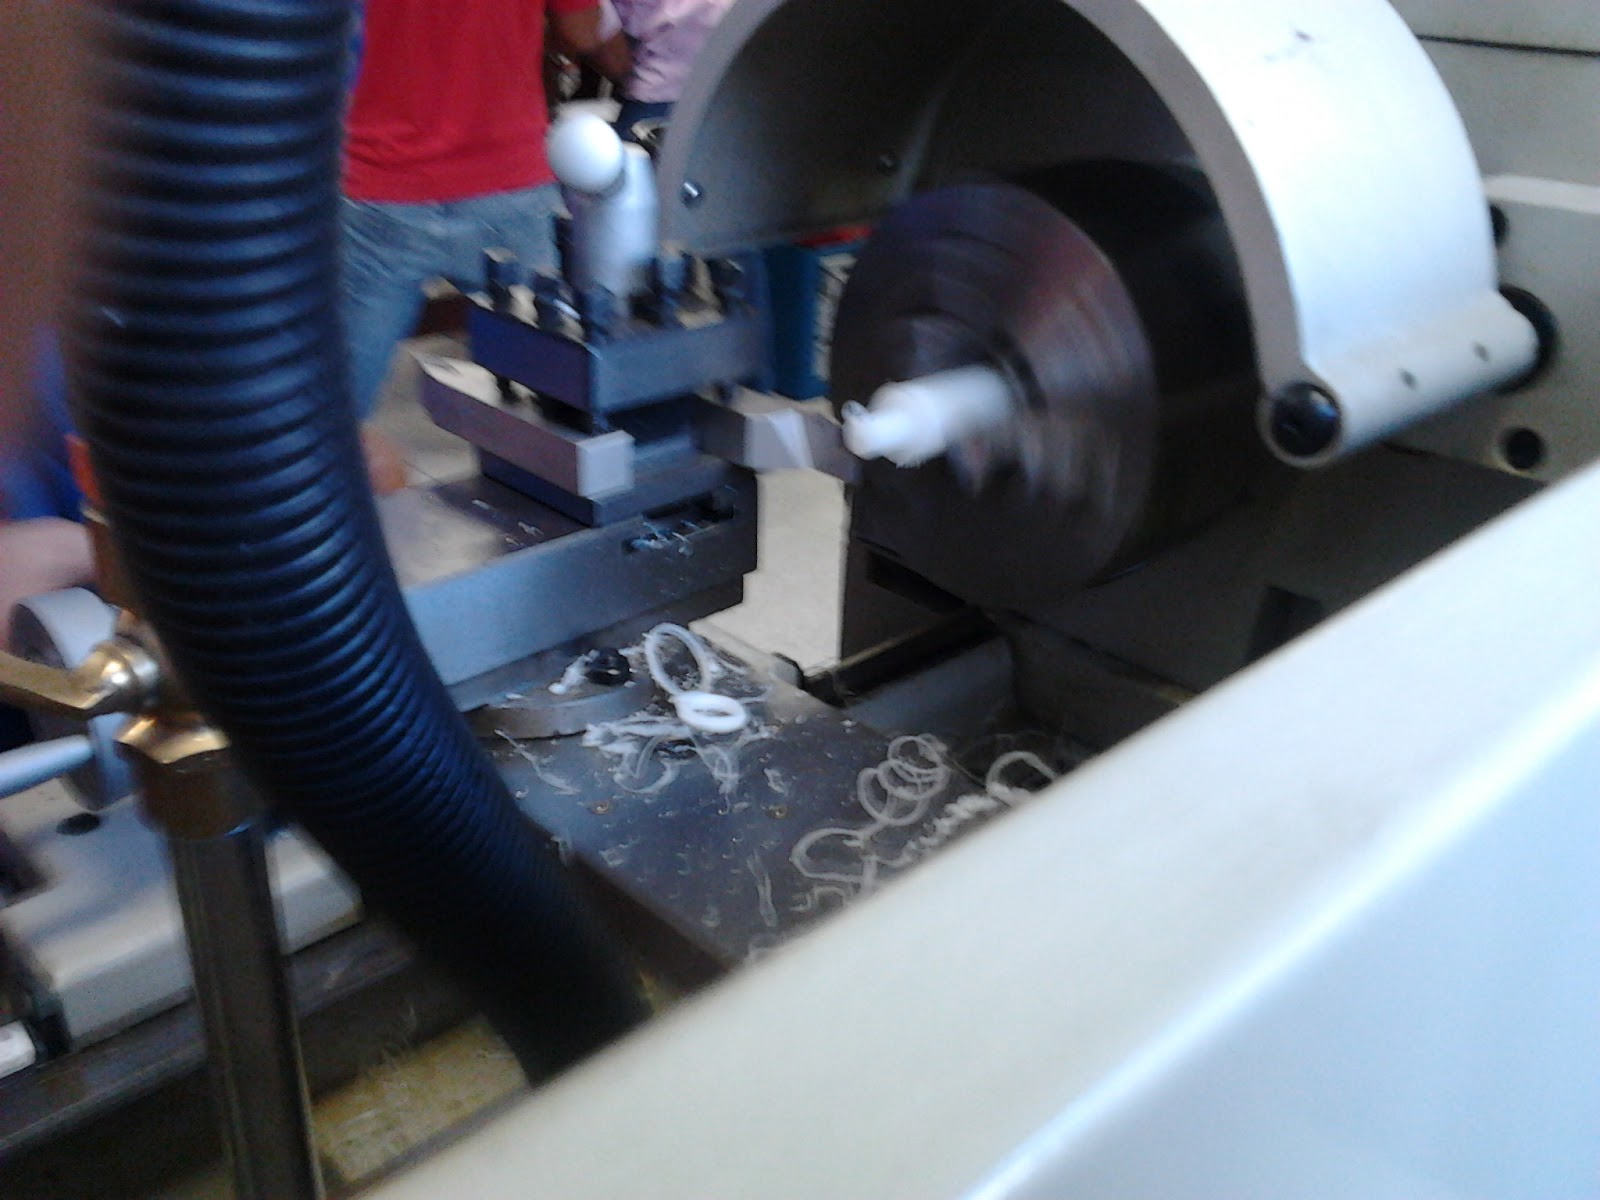

Usinagem completa da peça.
 |
| Jadson Sampaio e Rodrigo Ícaro. |
Processo de usinagem da peça.
domingo, 15 de abril de 2012
Encontro no Laboratório de Circuitos Elétricos (19/03/12)
No dia 19/03 a equipe Mecawork se reuniu no laboratório de Circuitos Elétricos para trabalhar numa etapa que será uma nova forma de operar o MECABOT (REA-02). Esse método de funcionalidade que o robô receberá, trata-se de uma forma de operação manual, onde haverá interação a partir de um joystick do tipo ‘manche’.


1° DIA NO NMA (12/03/12)
A Mecawork começou suas atividades de pesquisa e desenvolvimento. Agora, o Mecabot (REA V2) é a nossa missão!

O projeto REA está ativo e receberá um upgrade interessante. O Mecabot (novo nome) receberá nova estrututa, design e sensores. Possuirá novas funcionalidades atendendo à diversas finalidades.


